Skip to content

李群与李代数:旋转为什么不能当向量加 ​

WARNING

🧪 Beta公测版本提示:教程主体已完成,正在优化细节,欢迎大家提Issue反馈问题或建议。

三维旋转矩阵 R 满足 R⊤R=I 且 detR=1,全体记作 SO(3)。两个旋转的「平均」或「一点点增量」都不能把九个数字当 R9 加减——会走出合法姿态。正确的小量住在单位元处的切空间 so(3)(反对称矩阵),再用 指数映射 送回 SO(3)。本章把「为什么欧拉角会万向节死锁、hat 从哪来、Rodrigues 每项在干什么」写清楚。平面刚体的「转 + 移」见 旋量。DH 链上的 R 块正是这里的点,见 建模。


一、通俗理解:姿态不是平面上的一个角 ​

平面里一个 θ,加 0.1 还是角。空间里三个欧拉角看起来也像向量,但:

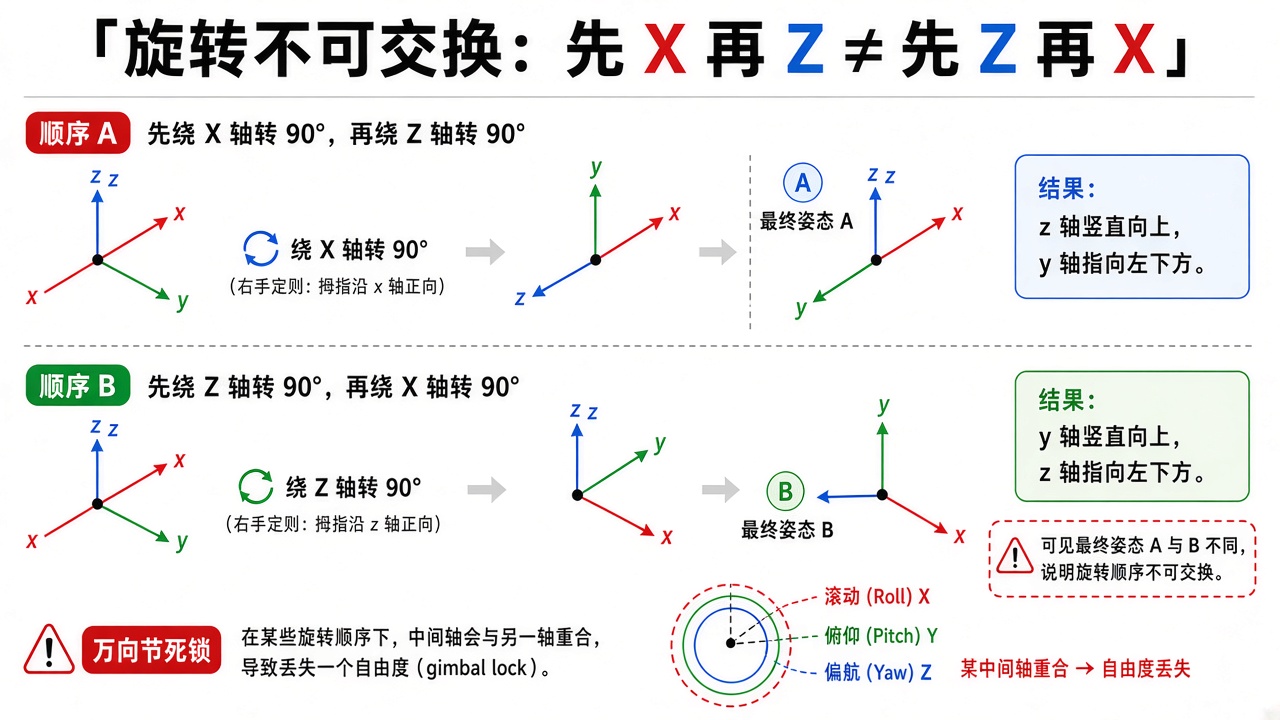
  1. 乘法不交换:RxRz 和 RzRx 不是同一个姿态。先低头再转身,和先转身再低头,鼻子朝向不同。
  2. 欧拉角有万向节死锁(gimbal lock):中间角到 ±90∘ 时,另外两轴重合,丢了一个自由度。飞机、相机云台、欧拉积分的仿真都会踩。
  3. 九个矩阵元只有三个自由:必须 R⊤R=I、detR=1。把 R1 和 R2 逐元平均,结果一般不再正交。

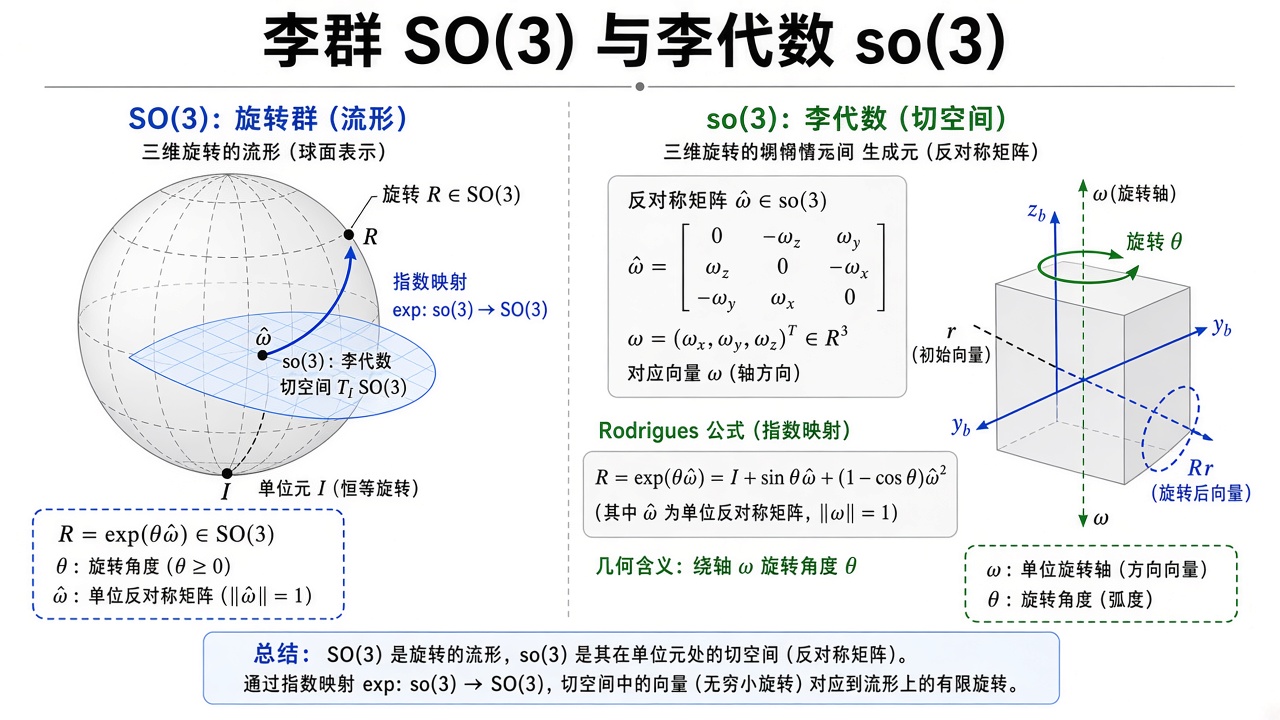
所以姿态的合法集合是弯曲的三维流形(可以想成一个三维的「球面」),不是 R3 或 R9。在流形上,切空间里的向量才可以加;加完再用指数映射贴回流形。
SO(3) 与 so(3)

图解说明:左:球面示意旋转流形,切平面是 so(3),曲线箭头是 exp。右:ω 变成 ω^,Rodrigues 给出绕轴转角。群上的点是姿态,代数上的向量是「转多少」。

动画说明:左先 Rz90∘ 再 Rx90∘,右先 Rx 再 Rz。红 x / 绿 y / 蓝 z。终点姿态不同,所以欧拉角不能当 R3 加减。

量子信息里的幺正群 U(n) 是同一类故事;见 量子信息。线性代数复习见 向量与矩阵。

旋转不可交换

图解说明:先 X 再 Z 与先 Z 再 X 终点姿态不同。右下:中间角到 90∘ 时两轴重合,万向节死锁。

保姆级:欧拉角为什么看起来像向量却不是。 滚转、俯仰、偏航各是一个角,三个数排成向量很诱人。可是「加 5∘ 俯仰」依赖于你现在已经转了多少——姿态流形是弯曲的,切空间的向量只能在当地加。万向节死锁是弯曲的一个症状:参数化在某点退化,三个角不再覆盖三个独立方向。


二、无穷小旋转为什么一定是反对称矩阵 ​

取 R(t),R(0)=I。正交性 R⊤R=I 两边对 t 在 0 求导:

R˙⊤+R˙=0⇒R˙⊤=−R˙.

所以 R˙(0) 必须反对称。三维反对称矩阵恰好三个自由量,与轴角向量 ω∈R3 一一对应(hat):

ω^=(0−ωzωyωz0−ωx−ωyωx0).

直接验证 ω^p=ω×p。角速度就是「此刻姿态在切空间里的速度」。练习 hat_02 钉死矩阵 (0,2) 格是 +ωy——符号写反则转反。

逐步推导:正交性 R⊤R=I 怎样逼出反对称(点击展开)

设 R(t) 是一条合法旋转曲线,R(0)=I。对任意 t,R(t)⊤R(t)=I。两边对 t 求导:

R˙(t)⊤R(t)+R(t)⊤R˙(t)=0.

令 t=0,R(0)=I,得到

R˙(0)⊤+R˙(0)=0,

即 R˙(0) 反对称。三维反对称矩阵的独立元恰好三个:可放在 (0,1)、(0,2)、(1,2) 位置,其余由 A⊤=−A 决定。把这三个数叫做 ωz,ωy,ωx(符号约定使 ω^p=ω×p),就得到正文的 hat 矩阵。

反过来:任意反对称 K 给出曲线 R(t)=exp⁡(tK),Rodrigues 保证它永远正交且行列式为 1,所以切空间维数 = 流形维数 =3。


三、Rodrigues:有限转角的闭式 exp ​

令 θ=∥ω∥,K=ω^(不是单位反对称阵)。绕轴 n=ω/θ 转 θ 弧度:

exp⁡(ω^)=I+sin⁡θθK+1−cos⁡θθ2K2(θ→0 时退回 I+K).

保姆级读三项:

  • I:不转。
  • sin⁡θ 项:在垂直于轴的平面里把向量拧一截(像二维旋转的 sin)。
  • (1−cos⁡θ) 项:把向量往轴上「拉近」再送回去(二维旋转的 1−cos)。

教材若写单位轴 n^ 与转角 θ,则 K=θn^,两种写法等价。θ→0 时 sin⁡θ/θ→1,代码用阈值避免除零。

逐步推导:Rodrigues 公式从指数级数来(点击展开)

矩阵指数 exp⁡(K)=∑n=0∞Kn/n!。反对称 K=ω^ 满足 Cayley–Hamilton 的二维旋转类关系:令 θ=∥ω∥,n=ω/θ,Ku=n^,则 K=θKu,且

Ku3=−Ku

(三次叉乘绕回来,像复数 i3=−i)。于是高次幂只在 Ku 与 Ku2 之间振荡,级数收成

exp⁡(θKu)=I+sin⁡θKu+(1−cos⁡θ)Ku2.

代回 K=θKu 得到正文(sin⁡θ/θ 与 (1−cos⁡θ)/θ2)。几何:I 不动沿轴分量;Ku 在垂直平面里转 90∘;Ku2 把垂直分量翻到轴的反方向——合起来就是绕 n 转 θ。

θ→0 用等价无穷小 exp⁡(K)≈I+K,与「角速度 × 时间 = 小转角」一致。

对数映射反向:从 R 读出转角与轴,

θ=arccos⁡tr(R)−12,n=12sin⁡θ(R32−R23R13−R31R21−R12),ω=θn.

tr(R)=1+2cos⁡θ。上式的除法只适用于 0<θ<π。实现中,小角度用 12(R−R⊤)∨ 保留一阶旋转量;接近 π 时,从 12(R+R⊤) 的最大特征值对应特征向量恢复转轴。精确 θ=π 时轴的正负号等价,应验证 exp⁡(log⁡R)≈R,而非要求旋转向量唯一。

数值分支从哪里来:小角度与半周旋转

设单位转轴为 n,K=n^。Rodrigues 给出 R−R⊤=2sin⁡θK,S=R+R⊤2=cos⁡θI+(1−cos⁡θ)nn⊤. 第一式说明代码的 vee 是 2sin⁡θn,所以 θ→0 时 ω≈vee/2;返回零会丢掉真实的小转角。第二式说明 Sn=n,而垂直于 n 的方向具有特征值 cos⁡θ。在 θ≈π 时,取 S 的最大特征值对应特征向量就能稳定恢复轴,避免除以几乎为零的 sin⁡θ。

主值角在 [0,π] 内,因此可用 θ=atan2(∥vee∥2,trR−12). 接近但未到 π 时,用反对称部分确定轴号;精确 π 时两个轴号表示同一姿态。可用 R=I、微小单轴旋转及 R=diag(1,−1,−1) 检查不同分支,最后一例应还原绕 x 轴半周的矩阵,而不是单位阵。

适用前提:输入已是合法旋转矩阵。这段实现没有把任意噪声矩阵投影到 SO(3);clip 也不等价于修复非正交输入。以上是代数与源码检查,本轮未执行数值回归测试。

四元数(不展开实现):单位四元数也表示 SO(3),插值(slerp)比欧拉干净,与 exp 是同一轴角的另一套坐标。IMU 滤波常用。


四、数字例与 C++ ​

同一组 ω=(0.3,−0.1,0.8):

  • Python so3_exp / so3_log 验证 log⁡(exp⁡(ω))≈ω、R⊤R≈I、detR=1,并把立方体顶点转过去;
  • so3.hpp 里 hat / so3_exp 是同样的 Rodrigues;demo.cpp 只印 det(R)。
bash
cd docs/robotics/lie-groups/code
python demo.py
g++ -std=c++17 demo.cpp -o so3_demo

头文件 header-only。数值应 det≈1。


五、常见疑问 ​

Q:那我积分姿态能不能 θ←θ+ωΔt?
平面可以。三维应对反对称矩阵做 exp⁡(ω^Δt) 再左乘(或右乘,看 ω 在体坐标还是空间坐标)。欧拉角积分既慢又死锁。

Q:两个旋转怎么平均?
不能 (R1+R2)/2。正确做法在切空间:R¯=R1exp⁡(12log⁡(R1⊤R2))(测地中点)。这就是「先变回向量、加完再贴回去」。

Q:SO(3) 和旋转向量差在哪?
旋转向量 ω 是切空间坐标,∥ω∥ 到 2π 会绕回来,不是全局一一对应。滤波时误差取小 ω,名义姿态用 R 或四元数。

Q:和 DH 什么关系?
每一帧 Ai 的左上 3×3 都是 SO(3) 里的点。关节转 Δθ,相当于沿该关节 z 轴做一次 exp。


六、代码在做什么 ​

demo.py 打印往返误差与正交性,三维散点图 so3_exp.png:灰点原立方体,橙点 Rp,蓝箭头是 ω 轴。
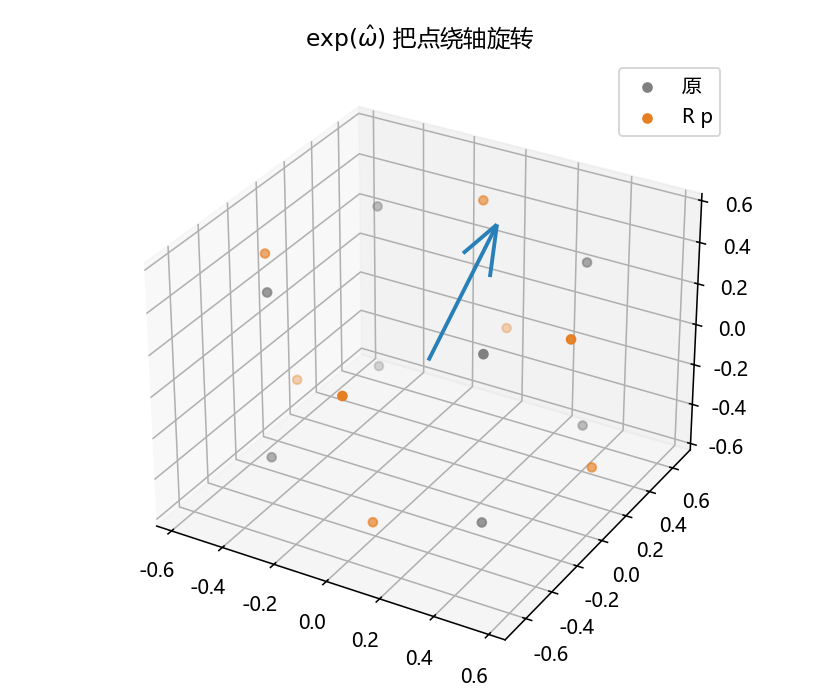
指数映射旋转立方体


七、小结 ​

概念一句话
SO(3)合法三维旋转;弯曲的,不能逐元加
欧拉角看起来像 R3,有死锁、不交换
so(3)反对称;3 个数 =ω
hatR3→ 叉乘矩阵
exp⁡/log切空间 ↔ 群
下游位姿滤波、IMU、旋量 SE(3)

下一章 机构学 先离开矩阵,看闭链怎么动。把转动与平移合成螺旋见 旋量。

📥 Code ​

FileViewDownload
demo.pyOpenDownload
so3.hpp—Download
demo.cpp—Download
exercise.pyOpenDownload

参考 ​

  1. Murray, Li, Sastry, A Mathematical Introduction to Robotic Manipulation
  2. Solà, “Quaternion kinematics for the error-state Kalman filter”
  3. 3Blue1Brown 之外,可视化 SO(3) 可看 Modern Robotics 第 3 讲